
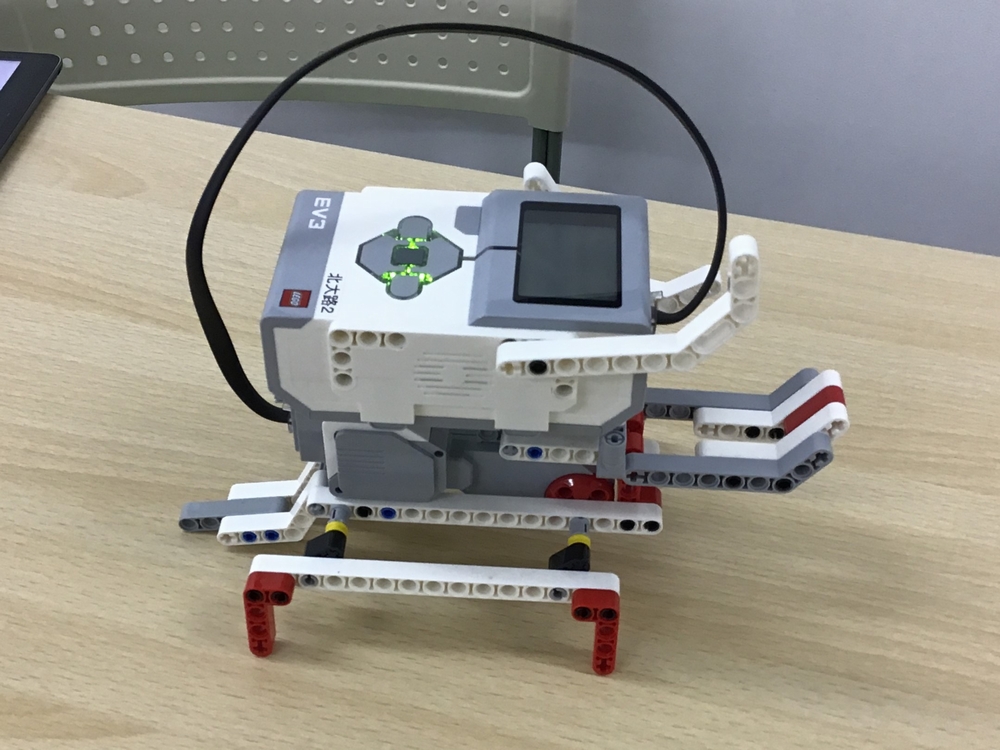
ビギナークラス:のしのし歩くカメロボット
- 生徒作品
- 教材・カリキュラム
- 北大路
- ビギナー
子ども向けロボットプログラミング教室プログラボ北大路のえもりです。
ビギナークラス、10月のテーマは「リンク機構」で、前回の投稿ではぱたぱたバードというロボットを作った時の様子を紹介しました。
リンク機構には様々なパターンがあり、とても奥が深いのですが、ビギナークラスではぱたぱたバードの他に2週目に「ふりふりキリン」という首を前後に揺らすロボットを、そして3週目には「のしのしタートル」というリンク機構の仕組みでゆっくり歩くロボットを作りました。
それぞれ改造したオリジナル作品をいくつか紹介します。
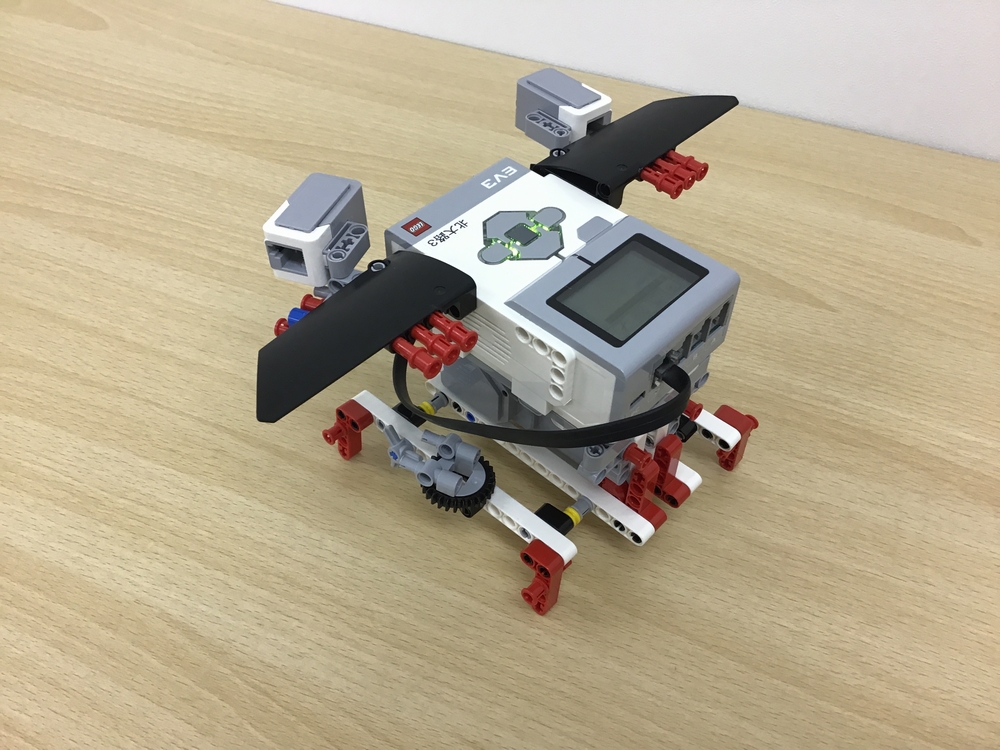
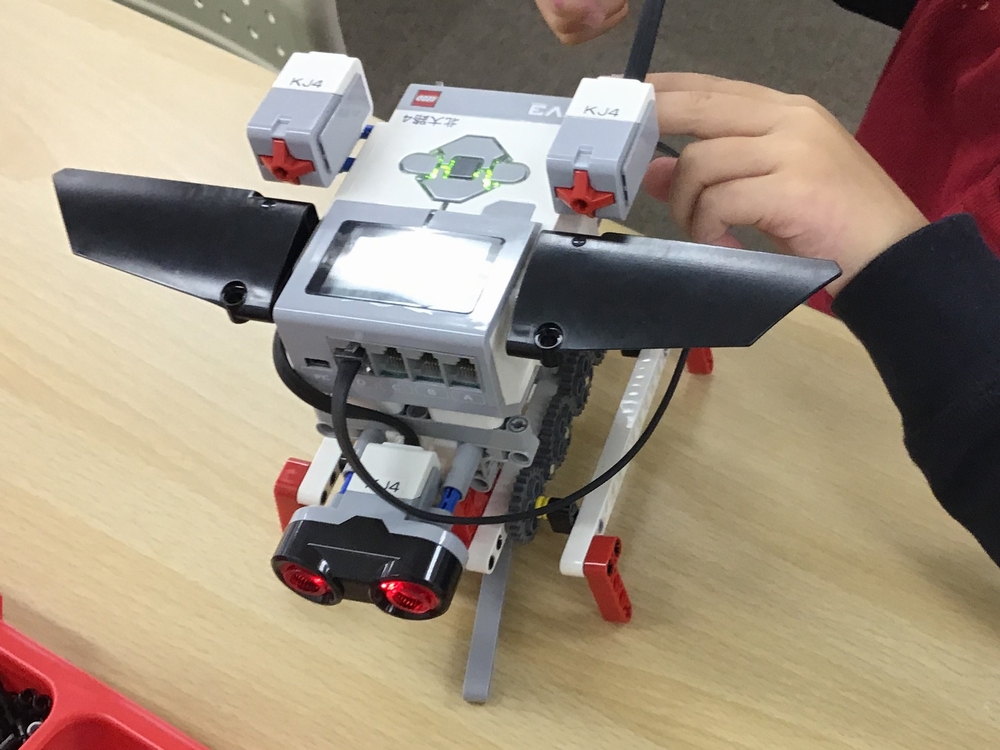
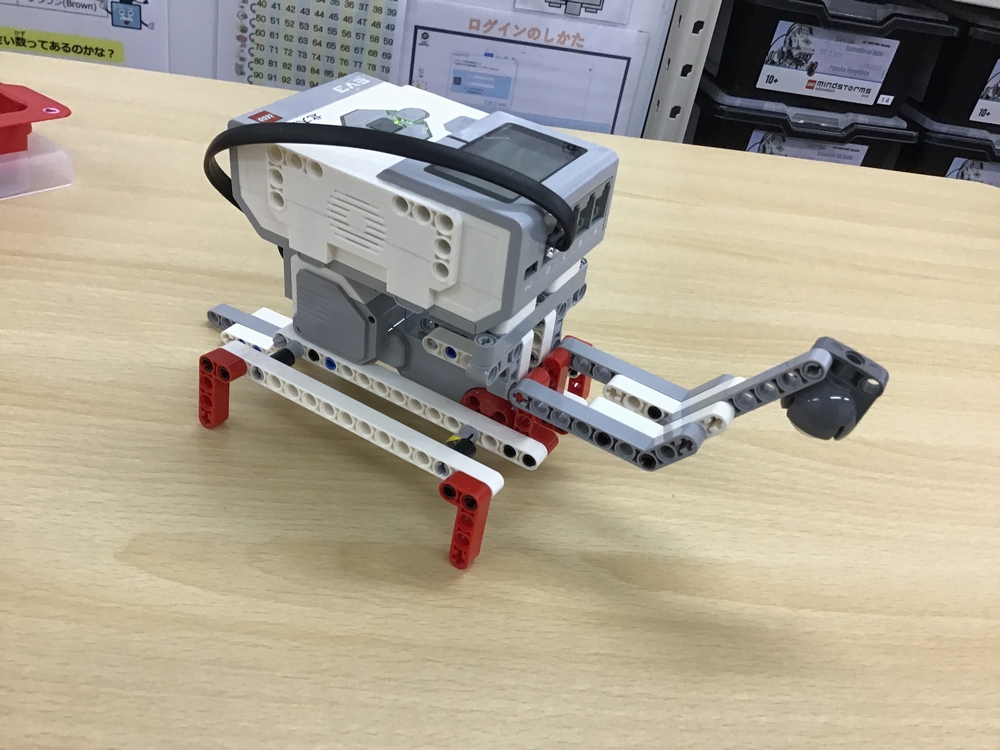
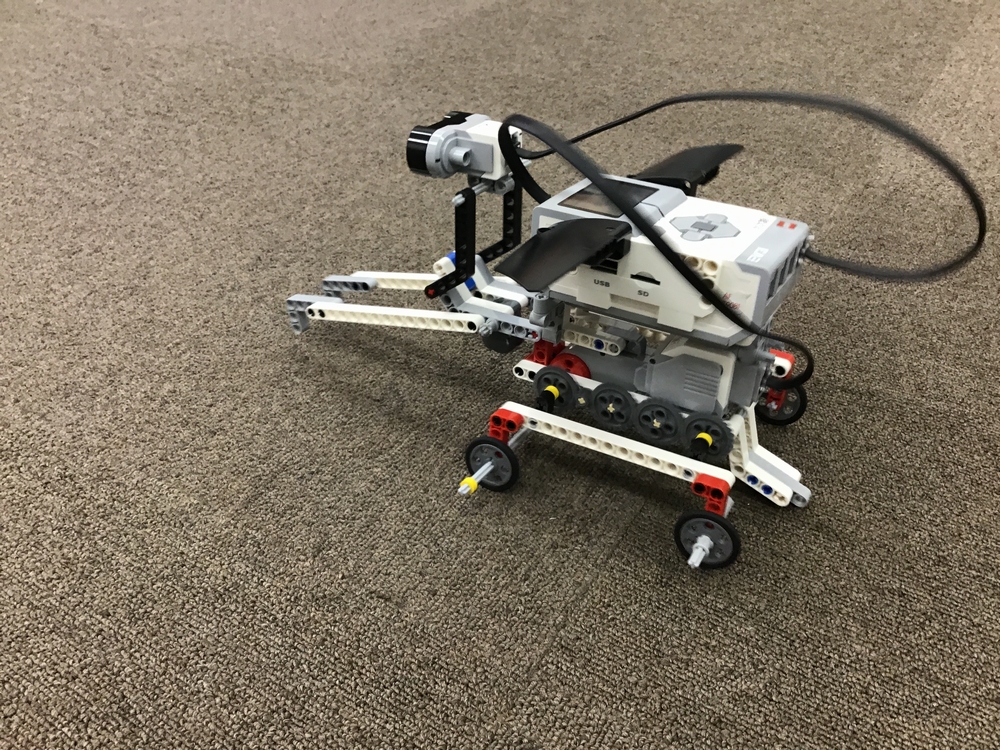
4月からスタートしたビギナークラス、みんな組み立てにも慣れてきて、途中であきらめるようなことも少なくなってきました。
とはいえ、今回の「のしのしタートル」は、かなり組み立ての工程数が多く、難しいところもあったりして、大幅な改造までなかなか手が回らない子もいました。
改造は羽を付けたり、ボタンのセンサーを付けたりする子が多かったのですが、実は次回はこのボタンのセンサー「タッチセンサー」のプログラムを初めて行います。
そのことを活動の最後に伝えると、みんなとても楽しみにしているような様子でした。
絞り込み検索
Search
カテゴリで絞り込む
タグで絞り込む
- 学園前
- プログラボクリエイターズ
- プログラボガールズプロジェクト
- プログラミング教室
- 発達の最近接領域
- ジェンダーバイアス
- WRO2019hungary
- 上本町校
- プログラボカップ
- ロボット
- 足場かけ
- 論理的思考
- アドバンスト1
- 野田阪神校
- WRO2022ドイツ
- レゴ
- ロボットプログラミング教室
- プログラミング的思考
- スタンダード2
- 理系女子
- WRO2022
- WRO2024
- 先生
- コンピューターナショナルシンキング
- スタンダード1
- IRIS
- WRO2022germany
- STEM教育
- 非認知能力
- computational thinking
- ビギナー
- アイリス
- 六甲道
- プログラミング
- 社会情動的スキル
- CT
- アドバンスト2
- 大阪府立大学
- WRO2023
- 科学的思考
- ウェルビーイング
- 年長
- 四条烏丸
- TED
- WRO2023パナマ
- プログラミング教育
- 夢を実現するチカラ
- 小学校1年生
- 上本町
- TEDx
- WRO2023Panama
- 文部科学省
- 女の子
- フロー
- 千里中央
- 奈良
- 洛西口
- 情報
- 女子
- 楽しみながら学ぶ
- 豊中
- 自由製作
- プログラボ六甲道
- 大学入学共通テスト
- 習い事
- 夙川
- 北大路
- プログラボ学園前
- イタリア
- 探究
- 発表
- 兵庫
- 親子
- 教室探訪
- WRO Open Championship Italy 2024
- 学習指導要領
- ものづくり
- WRO
- ミドル競技
- 豊中校
- ブレシア
- 試行錯誤
- 表現
- 無料体験会
- ベーシック競技
- 失敗
- 神器アルパカ
- トライアルアンドエラー
- 文系
- 香里園
- 野田阪神
- プログラボ サイエンス講座
- 神戸
- トライアンドエラー
- 理系
年で絞り込む